位置变量类
"√"表示支持此条指令。
备注:点位拉伸指令需要修改
| 指令类型 | 前台 | 全局后台 | 局部后台 |
|---|---|---|---|
| 用户坐标修改 | √ | √ | √ |
| 工具坐标修改 | √ | √ | √ |
| 读取点位 | √ | √ | √ |
| 点位加 | √ | √ | √ |
| 点位减 | √ | √ | √ |
| 点位改 | √ | √ | √ |
| 复制点位 | √ | √ | √ |
| 点位全加 | √ | √ | √ |
| 点位全减 | √ | √ | √ |
| 点位全改 | √ | √ | √ |
| 轨迹偏移开始 | √ | ||
| 轨迹偏移结束 | √ | ||
| 读取点位信息 | √ | ||
| 点位拉伸 | √ | ||
| 设置点位信息 | √ | √ | √ |
| 计算目标形态值 | √ |
| 指令类型 | 指令 | 单步 | 倒序 | 试运行 | 提前执行 | 被提前执行 |
|---|---|---|---|---|---|---|
| 位置变量类 | 用户坐标修改 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 工具坐标修改 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 读取点位 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位加 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位减 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位改 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 复制点位 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位全加 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位全减 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位全改 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 轨迹偏移开始 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 轨迹偏移结束 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 点位拉伸 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
| 位置变量类 | 设置点位信息 | 支持 | 跳行到第一行 | 支持 | 不支持 | 支持 |
位置变量相关内容
说明:位置变量类指令中引用变量的使用可以在变量介绍章节查看。
USERFRAME_SET-用户坐标修改
格式:USERFRAME_SET【指令名】MODE【读取、写入】ID=1【用户坐标编号】UX/UY/UZ/UA/UB/UC/自定义【用户坐标参数】I001【变量】
功能:修改或者读取用户坐标系某一轴的数值
参数:
| 方式 | 读取 | 写入 |
|---|---|---|
| 用户坐标编号 | 读取用户坐标参数的用户坐标编号(范围[1,999]) | 修改用户坐标参数的用户坐标编号(范围[1,999]) |
| 用户坐标参数 | UX,UY,UZ,UA,UB,UC:读取用户坐标系某一轴的数值。 自定义:在坐标轴前面打"√"表示选中,可以一次读取多个坐标轴的值,将读取到的值按照选择的变量顺延读取 例如:读取的首变量为I001,读取的坐标轴为UX,UY,UZ,执行此条指令会将数值依次读到I001,I002,I003 | UX,UY,UZ,UA,UB,UC:修改用户坐标系某一轴的数值 |
| 变量 | 变量(INT,GINT,DOUBLE,GDOUBLE):用变量的形式将选择的坐标轴的数值读取出来 | 手填:直接手填数值修改坐标轴的数值 变量(INT,GINT,DOUBLE,GDOUBLE):变量赋值的形式修改坐标轴的数值 |
示例:
- NOP
- USERFRAME_SET MODE=1 ID=1 UX I002
- USERFRAME_SET MODE=1 ID=1 UCUSTOM(UX,UY,UZ,UA) D001
- USERFRAME_SET MODE=0 ID=1 UY -50
- END
示例说明:执行第2行指令将用户坐标1的UX轴的数值通过变量I002读取,执行第3行指令,将用户坐标1的UX,UY,UZ,UA的值通过变量D001,D002,D003,D004读取,执行第4行指令将用户坐标1的UY轴修改成-50mm。
TOOLFRAME_SET-工具坐标修改
格式:TOOLFRAME_SET【指令名】MODE【读取、写入】ID=1【工具坐标编号】TX/TY/TZ/TA/TB/TC/自定义【工具坐标参数】I001【变量】。
功能:修改或者读取工具手某一轴的参数。
参数:
| 方式 | 读取 | 写入 |
|---|---|---|
| 工具坐标编号 | 读取工具坐标编号(范围[1,999]) | 修改工具坐标编号(范围[1,999]) |
| 工具坐标参数 | TX,TY,TZ,TA,TB,TC:读取选择的工具手编号的某一轴数值 自定义:在坐标轴前面打"√"表示选中,可以一次读取多个坐标轴的值,将读取到的值按照选择的变量顺延读取 例如:读取的首变量为GI001,读取的坐标轴为TA,TB,TC,执行此条指令会将数值依次读到GI001,GI002,GI003 | TX,TY,TZ,TA,TB,TC:修改选择的工具手编号的某一轴数值 |
| 变量 | 变量(INT,GINT,DOUBLE,GDOUBLE):用变量的形式将选择的坐标轴参数读取出来 | 手填:直接手填数值修改工具手某一坐标轴的参数 变量(INT,GINT,DOUBLE,GDOUBLE):变量赋值的形式修改坐标轴的参数 |
示例:
- NOP
- TOOLFRAME_SET MODE=1 ID=2 TY GI002
- TOOLFRAME_SET MODE=1 ID=2 TCUSTOM(TA,TB,TC) GD001
- TOOLFRAME_SET MODE=0 ID=2 TX 100
- END
示例说明:执行第2行指令将工具手2的UY轴的数值通过变量GI002读取,执行第3行指令,将工具手2的UA,UB,UC的值通过变量GD001,GD002,GD003,读取,执行第4行指令将工具手2的X轴偏移参数修改成100mm。
READPOS-读取点位
格式:READPOS【指令名】D001【变量名】当前/P/GP/E/GE【位置变量名】RF/BF/TF/UF【位置变量坐标系】1/2/3/4/5/6【位置变量轴】。
功能:将位置变量的某个轴的值读入到浮点型变量。
参数:
| 参数 | 说明 |
|---|---|
| 变量名 | 将读取到的值存入变量(DOUBLE,GDOUBLE) |
| 位置变量名 | 当前:读取的是机器人当前位置的坐标 P,GP,E,GE:将点位存入变量,读取时只需要选择想要读取的目标变量即可 |
| 位置变量坐标系 | 读取不同坐标系下的点位 关节坐标(RF),直角坐标(BF),工具坐标(TF),用户坐标(UF) |
| 位置变量轴 | 机器人本体轴:读取机器人六个轴的点位,选择哪一个轴在执行指令时就会显示哪一个轴的点位 外部轴:最多可读取5个外部轴的点位(O1,O2,O3,O4,O5) |
示例:
- NOP
- READPOS D001 P0001 RF JI
- READPOS D002 CURPOS BF J2
- READPOS GD001 GP0001 TF J3
- READPOS GD002 GE0001 RF O1
- END
示例说明:执行第2行指令把P0001关节坐标系下1轴的数值读到变量D001,执行第3行指令将机器人当前位置直角坐标系下2轴的数值读到变量D002,执行第4行指令将机器人GP0001点工具坐标系下3轴的数值读到变量GD001,执行第5行指令将外部轴GE0001点关节坐标系下O1轴的数值读到变量GD002。
POSADD-点位加
格式:POSADD【指令名】GP/P/GE/E【位置变量】RF/BF/TF/UF【位置变量坐标系】1/2/3/4/5/6【位置变量轴】手填/I/GI/D/GD【数值变量名】。
功能:在不同坐标系下给位置变量的某一个变量轴增加数值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量名 | 需要修改点位的位置变量(P,GP,E,GE) |
| 位置变量坐标系 | 关节坐标(RF) 例如:GP0001关节坐标(1,2,3,4,5,6),将目标变量GP0001在关节坐标下2轴加10,执行点位加指令后GP0001在关节坐标下的点位(1,12,3,4,5,6) 直角坐标(BF) 例如:GP0001直角坐标(1.1,1.2,1.3,1.4,1.5,1.6),将目标变量GP0001在直角坐标下2轴加10,执行点位加指令后P0001在直角坐标下的点位(1.1,11.2,1.3,1.4,1.5,1.6) 工具坐标(TF) 例如:GE0001工具坐标(1,2,3,4,5,6,1.1,1.2,1.3,1.4,1.5),将目标变量GE0001在工具坐标下O1轴加5,执行点位加指令后GE0001在工具坐标下的点位(1,2,3,4,5,6,6.1,1.2,1.3,1.4,1.5) 用户坐标(UF) 例如:GP0100用户坐标(10,11,12,13,14,15),将目标变量GP0100在用户坐标下3轴加5,执行点位加指令后GP0100在用户坐标下的点位(10,11,17,13,14,15) |
| 位置变量轴 | 选择需要修改的坐标轴,执行点位加指令会给选中的坐标轴加上填入的值 例如:想要给位置变量1轴加上10°,在位置位置变量轴选择1轴即可 |
| 数值变量名 | 1. 手填:直接输入想要增加的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,然后会将该变量的值加上位置变量对应轴的值,再赋值给该位置变量 例如:GP0001关节坐标(1,2,3,4,5,6)想要给GP0001的2轴加上15°执行点位加指令后GP0001关节坐标(1,17,3,4,5,6) |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
关节超限:例如机器人一轴的正限位是180°,目标点位一轴的坐标是150°,在设置参数是给变量轴一轴赋值50°,运行指令时就会出现关节超限问题
坐标无法转换问题:例如目标点位是关节点位,在设置参数时选择的变量坐标系是直角坐标系,给目标点位的位置变量轴赋值,执行点位加指令,点位在运算过程中可能会出现坐标无法转换问题。
示例:
- NOP
- SET I001=10
- POSADD P0001 RF J1 I001
- MOVJ P0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:目标位置P0001关节坐标一轴加上50。
POSSUB-点位减
格式:POSSUB【指令名】GP/P/GE/E【位置变量】RF/BF/TF/UF【位置变量坐标系】1/2/3/4/5/6【位置变量轴】手填/I/GI/D/GD【数值变量名】。
功能:在不同坐标系下给位置变量的某一个变量轴减少数值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量名 | 需要修改点位的位置变量(P,GP,E,GE) |
| 位置变量坐标系 | 关节坐标(RF) 例如:GP0005关节坐标(1,2,3,4,5,6),将目标变量GP0005在关节坐标下2轴减10,执行点位减指令后GP0005在关节坐标下的点位(1,-8,3,4,5,6) 直角坐标(BF) 例如:GP0006直角坐标(1.1,1.2,1.3,1.4,1.5,1.6),将目标变量GP0006在直角坐标下2轴减10,执行点位减指令后GP0006在直角坐标下的点位(1.1,-8.8,1.3,1.4,1.5,1.6) 工具坐标(TF) 例如:GE0007工具坐标(1,2,3,4,5,6,10,11,12,13,14),将目标变量GE0001在工具坐标下O1轴减5,执行点位减指令后GE0007在工具坐标下的点位(1,2,3,4,5,6,5,11,12,13,14) 用户坐标(UF) 例如:GP0008用户坐标(10,11,12,13,14,15),将目标变量GP0008在用户坐标下3轴减5,执行点位减指令后GP0008在用户坐标下的点位(10,11,7,13,14,15) |
| 位置变量轴 | 选择需要修改的坐标轴,执行点位减指令会给选中的坐标轴减少上填入的值 例如:想要给位置变量5轴减少5°,在位置位置变量轴选择5轴即可 |
| 数值变量名 | 1. 手填:直接输入想要减少的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,会将位置变量对应轴的值减去该值,再赋值给该位置变量 例如:GP0001关节坐标(1,2,3,4,5,6)想要给GP0001的3轴减少15°执行点位减指令后GP0001关节坐标(1,2,-12,4,5,6) |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
关节超限:例如机器人二轴的负限位是-50°,目标点位二轴的坐标是30°,在设置参数时给变量轴二轴赋值100°,运行指令时就会出现关节超限问题。
坐标无法转换问题:例如目标点位是关节点位,在设置参数时选择的变量坐标系是直角坐标系,给目标点位的位置变量轴赋值,执行点位减指令,点位在运算过程中可能会出现坐标无法转换问题。
示例:
- NOP
- POSSUB P0001 BF J2 10
- MOVJ P0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:目标位置P0001直角坐标系二轴减少10。
POSSET-点位改
格式:POSSUB【指令名】GP/P/GE/E【位置变量】RF/BF/TF/UF【位置变量坐标系】1/2/3/4/5/6【位置变量轴】手填/I/GI/D/GD【数值变量名】。
功能:在不同坐标系下将位置变量的某一个变量轴直接修改点位坐标值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量名 | 需要修改点位的位置变量(P,GP,E,GE) |
| 位置变量坐标系 | 关节坐标(RF) 例如:P0005关节坐标(1,2,3,4,5,6),将目标变量P0005在关节坐标下2轴改为10,执行点位改指令后P0005在关节坐标下的点位(1,10,3,4,5,6) 直角坐标(BF) 例如:P0006直角坐标(1.1,1.2,1.3,1.4,1.5,1.6),将目标变量P0006在直角坐标下2轴改为5,执行点位改指令后P0006在直角坐标下的点位(1.1,5,1.3,1.4,1.5,1.6) 工具坐标(TF) 例如:E0001工具坐标(1,2,3,4,5,6,10,11,12,13,14),将目标变量E0001在工具坐标下O1轴改为5,执行点位改指令后E0001在工具坐标下的点位(1,2,3,4,5,6,5,11,12,13,14) 用户坐标(UF) 例如:P0008用户坐标(10,11,12,13,14,15),将目标变量P0008在用户坐标下6轴改为5,执行点位改指令后P0008在用户坐标下的点位(10,11,7,13,14,5) |
| 位置变量轴 | 选择需要修改的坐标轴,执行点位改指令会将选中的坐标轴的坐标改为设置的数值 例如:想要将位置变量5轴改为20°,在位置位置变量轴选择5轴即可 |
| 数值变量名 | 1. 手填:直接输入想要修改的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,会将给变量赋的值直接赋值给该位置变量 例如:GP0001关节坐标(1,2,3,4,5,6)想要将GP0001的3轴改为15°执行点位改指令后GP0001关节坐标(1,2,15,4,5,6) |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
关节超限:例如机器人三轴的正限位是100°,在设置参数时给变量轴二轴赋值120°,运行指令时就会出现关节超限问题
坐标无法转换问题:例如目标点位是关节点位,在设置参数时选择的变量坐标系是直角坐标系,给目标点位的位置变量轴赋值,执行点位改指令,点位在运算过程中可能会出现坐标无法转换问题
示例:
- NOP
- POSSET GP0001 RF J5 10
- MOVJ GP0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:目标位置P0001直角坐标五轴的坐标改为10。
COPYPOS-复制点位
格式:COPYPOS【指令名】当前/GP/P/GE/E【源位置变量】GP/P/GE/E【目标位置】。
功能:将一个位置变量的点位数据复制到另一个位置变量。
参数:
| 参数 | 说明 |
|---|---|
| 源位置变量 | 当前位置:将机器人当前位置赋值给另一个位置变量 位置变量(P,GP,E,GE):将选择的源位置变量的点位数据赋值当前选择的目标位置变量 |
| 目标位置变量 | 复制点位的目标变量 |
| 坐标轴选择 | 选择需要复制的坐标轴数据,在对应的坐标轴前面打"√"表示选中 |
注意事项:最大支持连接5个外部轴,在复制外部轴点位时只支持O1、O2、O3、O4、O5轴的复制,如果在设置参数时勾选了O6、O7轴,在执行复制点位时O6、O7轴不生效。
示例:
- NOP
- COPYPOS GE0001 TO GE0002 1 2 3 4 O1 O2
- MOVJEXT GE0002 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:将外部轴GE0001直角坐标下1、2、3、4、O1、O2坐标轴的点位数据复制到位置变量GE0002。
POSADDALL-点位全加
格式:POSADDALL【指令名】GP/P/GE/E【位置变量】RF BF TF UF【坐标系】 1 2 3 4 5 I001 0【每个坐标加的值】。
功能:在不同坐标系下给位置变量的若干个变量轴增加数值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量 | 需要修改点位的位置变量(P,GP,E,GE) |
| 坐标系 | 关节坐标(RF) 例如:P0001(1 2 3 4 5 6 ),将P0001的1轴加10,2轴加10,6轴加5,执行点位全加指令后 P0001(11 12 3 4 5 11 ) 直角坐标(BF) 例如:GP0001(1 2 3 1 1 1 ),将GP0001的X轴加10,Z轴加10,A轴加1,执行点位全加指令后 GP0001(11 2 13 2 1 1 ) 工具坐标(TF) 例如:P0002(1 2 3 2 2 2 ),将P0002的TX轴加10,TY轴加10,TZ轴加10,A轴加1,执行点位全加指令后 P0002(11 12 13 3 1 1 ) 用户坐标(UF) 例如:E0001(1 2 3 4 5 6 11 12 13 14 15 ),将E0001的UA轴加5,UB轴加5,UC轴加10,O1轴加10,O2轴加10,执行点位全加指令后 E0001当前点位(6 7 13 4 5 6 21 22 13 14 15 ) |
| 位置变量轴 | 在需要增加值的变量轴上填写数值 1. 手填:直接输入想要增加的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,然后会将该变量的值加上位置变量对应轴的值,再赋值给该位置变量 |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
示例:
- NOP
- SET I001=6
- POSADDALL GP0001 RF 1 2 3 4 5 I001
- MOVJ GP0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:位置变量GP0001在原来点位基础上在关节坐标下给1轴、2轴、3轴、4轴、5轴、6轴增加数值1、2、3、4、5、6。
POSSUBALL-点位全减
格式:POSSUBALL【指令名】GP/P/GE/E【位置变量】RF BF TF UF【坐标系】 1 2 3 4 5 6 0【每个坐标减的值】。
功能:在不同坐标系下给位置变量的若干个变量轴减少数值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量 | 需要修改点位的位置变量(P,GP,E,GE) |
| 坐标系 | 关节坐标(RF) 例如:P0001(10 11 12 13 14 15),将P0001的4轴减5,5轴减5,6轴减5,执行点位全减指令后 P0001当前点位(10 11 12 8 9 10) 直角坐标(BF) 例如:GP0001(10 11 12 13 14 15),将GP0001的X轴减1,Z轴减1,A轴减1,执行点位全减指令后 GP0001(9 11 11 12 14 15) 工具坐标(TF) 例如:P0010(11 12 13 4 5 6),将P0002的TX轴减10,TY轴减10,TZ轴减10,执行点位全减指令后 P0010(1 2 3 4 5 6) 用户坐标(UF) 例如:E0001(1 2 3 4 5 6 11 12 13 14 15),将E0001的O1轴减5,O2轴减5,执行点位全减指令后 E0001当前点位(1 2 3 4 5 6 6 7 13 14 15) |
| 位置变量轴 | 在需要减少值的变量轴上填写数值 1. 手填:直接输入想要减少的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,会将位置变量对应轴的值减去该变量的值,最后将计算的点位赋值给位置变量 |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
示例:
- NOP
- POSSUBALL GE0001 BF 0 0 0 0 0 0 0 10 11 0 0 0 0 0
- MOVJ GP0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:位置变量GE0001在原点位基础上在直角坐标下给位置变量轴O1轴、O2轴减少数值10、11。
POSSETALL-点位全改
格式:POSSETALL【指令名】GP/P/GE/E【位置变量】RF BF TF UF【坐标系】 1 2 3 4 5 6 0【每个坐标修改的值】。
功能:在不同坐标系下将位置变量的若干个变量轴直接修改点位坐标值。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量 | 需要修改点位的位置变量(P,GP,E,GE) |
| 坐标系 | 关节坐标(RF) 例如:P0010(1 2 3 4 5 6),将P0010在关节坐标下1轴改为10,2轴改为11,3轴改为12,执行点位全改指令后P0010当前点位(10 11 12 4 5 6) 直角坐标(BF) 例如:P0100(1 2 3 4 5 6),将P0010在直角坐标下A轴改为1,B轴改为2,C轴改为3,执行点位全改指令后P0100当前点位1 2 3 1 2 3 ) 工具坐标(TF) 例如:GE0001工具坐标(10 11 12 13 14 15 1 2 3),将GE0001在工具坐标下O1轴改为5,O3轴改为6,执行点位全改指令后E0001(10 11 12 13 14 15 5 2 6) 用户坐标(UF) 例如:GP0100用户坐标( 21 22 23 24 25 26),将GP0100在用户坐标下UC轴改为15,执行点位全改指令后GP0100( 21 22 23 24 25 15) |
| 坐标轴 | 需要修改的变量轴上填写数值 1. 手填:直接输入修改的数值 2. 变量(INT,GINT,DOUBLE,GDOUBLE):给选择的变量赋值,执行点位改指令后将位置变量轴的值改为变量所赋值的值 |
注意事项:修改目标点位时注意超限问题和目标位置不可达,坐标无法转换问题。
示例:
- NOP
- POSSETALL GP0001 RF 12 13 14 15 16 17 0
- MOVJ GP0001 VJ=10% PL=0 ACC=10 DEC=10 0
- END
示例说明:将位置变量GP0001关节坐标1轴、2轴、3轴、4轴、5轴、6轴的坐标改为12、13、14、15、16、17。
TOFFSETON-轨迹偏移开始
格式:TOFFSETON【指令名】RF BF TF UF【坐标系】1 2 3 4 5 6 7 【偏移量】TOOL【工具手编号】USER【用户编号】。
功能:该指令能够对机器人的运行轨迹进行实时偏移。
参数:
| 参数 | 说明 |
|---|---|
| 坐标系 | 关节坐标(RF)、直角坐标(BF)、工具坐标(TF)、用户坐标(UF) |
| 坐标轴 | 给需要偏移的坐标轴设置偏移量,机器人运行时的轨迹坐标为原有的坐标加上输入的偏移量 例如:轨迹在直角坐标系下需要偏移的坐标轴为X轴,设置的偏移量为20 在执行轨迹偏移指令到轨迹偏移结束之间的运动轨迹时每个点位的直角坐标X轴加20 手填:直接输入偏移量 变量(INT,GINT,DOUBLE,GDOUBLE):通过给变量赋值的形式设置偏移量 例如:选择的变量为I001,设置I001=10表示设置的偏移量是10 |
注意事项:作业文件的第一条指令不能使用偏移指令。
示例:
- NOP
- TIMER T=1
- TOFFSETON RF 12 13 0 0 0 0 0
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- MOVL GP0002 V=10mm/s PL=0 ACC=10 DEC=10 0
- TOFFSETOFF
- END
示例说明:执行第3行指令后,机器人从GP0001向GP0002运行的过程中关节坐标的一轴、二轴会在原有坐标的基础上加上偏移量12、13。
TOFFSETOFF-轨迹偏移结束
格式:TOFFSETOFF。
功能 轨迹偏移结束指令后的运动轨迹不再偏移。
参数:略。
示例:
- NOP
- TIMER T=1
- TOFFSETON RF 12 13 0 0 0 0 0
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- MOVL GP0002 V=10mm/s PL=0 ACC=10 DEC=10 0
- TOFFSETOFF
- MOVL P0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- MOVL P0002 V=10mm/s PL=0 ACC=10 DEC=10 0
- END
示例说明:执行第6行指令后,机器人从P0001向P0002移动的过程中不再偏移。
READPOSMSG-读取点位信息
格式:READPOSMSG【指令名】 P/GP【读取的目标位置】 工具/用户/坐标/姿态/形态【读取的信息】 I/GI【读取信息存入的变量】。
功能:将目标位置的工具号、用户坐标号、坐标系、姿态角度/弧度、形态信息的值读入到一个整型变量。
参数:
| 参数 | 说明 |
|---|---|
| 变量名 | 读取的目标位置(P,GP) |
| 信息 | 工具号:读取目标变量的工具手编号 用户坐标号:读取目标变量的用户坐标编号 坐标系["0"关节坐标,"1"直角坐标,"2"工具坐标,"3"用户坐标] 姿态角度/弧度:读取目标位置姿态轴的姿态值 形态:读取目标点位的形态值 |
| 目标变量名 | 将读取到的信息存入到整型变量(INT,GINT) 例如:需要读取目标点位的工具手编号,在执行读取点位信息指令后会把工具手的编号存到选择的变量 |
示例:
- NOP
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- READPOSMSG GP0001 TCS I001
- END
示例说明:读取目标位置GP0001的工具坐标编号,将读取出的编号存入变量I001。
POS_STRETCH-点位拉伸
格式:POS_STRETCH【指令名】直线/圆弧【拉伸类型】P/GP【起点位置】P/GP【终点位置】10【起点偏移】10【终点偏移】P/GP【输出起点位置】P/GP【输出终点位置】。
功能:通过设置起点和终点的偏移量来拉伸或者缩短轨迹的长度和圆弧的轨迹形状。
参数:
| 参数 | 说明 |
|---|---|
| 拉伸类型 | 曲线:设置起点和终点的偏移量改变圆弧轨迹形状 直线:设置起点和终点的偏移量改变直线轨迹的长度 |
| 起点 | 拉伸轨迹的起始点 |
| 圆弧中间点 | 圆弧轨迹的中间点 |
| 终点 | 拉伸轨迹的终点 |
| 起点偏移 | 设置偏移量,改变轨迹起始点的点位 |
| 终点偏移 | 设置偏移量,改变轨迹终点的点位 |
| 输出起点位置 | 将偏移后的起始点点位存入到选择的位置变量 |
| 输出终点位置 | 将偏移后的终点点位存入到选择的位置变量 |
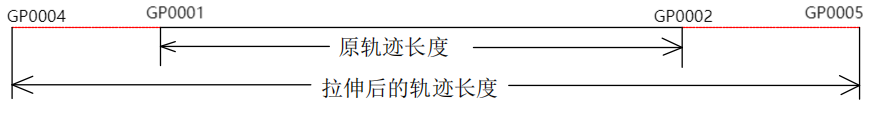
示例:原始轨迹横向拉伸。
- NOP
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- MOVL GP0002 V=10mm/s PL=0 ACC=10 DEC=10 0
- POS_STRETCH LINE GP0001 GP0002 50 70 GP0004 GP0005
- MOVL GP0003 V=10mm/s PL=0 ACC=10 DEC=10 0
- MOVL GP0004 V=10mm/s PL=0 ACC=10 DEC=10 0
- END
示例说明:GP0001-GP0002 为原始轨迹长度,在设置点位拉伸参数时,起点(GP0001)设值偏移参数50,并将计算后的偏移位置保存到变量(GP0004),终点(GP0002)设值偏移参数70,并将计算后的偏移位置保存到变量(GP0005),GP0004-GP0005就是拉伸后的轨迹长度。
SETPOSMSG-设置点位信息
格式:SETPOSMSG【指令名】P/GP/E/GE【位置变量】1【坐标系】1【姿态】2【形态】8【工具号】9【用户坐标号】。
功能:设置目标点位的坐标系、角度/弧度、形态、工具号、用户坐标号。
参数:
| 参数 | 说明 |
|---|---|
| 位置变量 | 需要设置点位信息的位置变量,可以选择P GP E GE变量类型 |
| 坐标系 | 设置目标位置的坐标系,范围[0,3] "0"关节坐标,"1"直角坐标,"2"工具坐标,"3"用户坐标 |
| 角度/弧度 | 设置目标位置的姿态,"0"角度,"1"弧度 |
| 形态 | 设置目标位置的形态参数,范围[0,8] |
| 工具号 | 设置目标位置的工具编号,范围[0,999] "0"表示无工具手 |
| 用户坐标号 | 设置目标位置的用户编号,范围[0,999] "0"表示无用户 |
示例:
- NOP
- SETPOSMSG GP0001 1 0 5 6 7
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- END
示例说明:执行设置点位指令,位置变量GP0001的坐标系为直角坐标系,姿态值为角度,形态是5,工具编号是5,用户编号是7。
SOLVE_CONFIGURATION-计算目标形态值
格式:SOLVE_CONFIGURATION【指令名】P/GP/E/GE【目标点位】I/GI【形态值个数】I/GI【形态值首变量】。
功能:机器人从A点(当前实际位置)运动到B点时,可以计算出机器人能以多少种形态从A到B。
参数:
| 参数 | 说明 |
|---|---|
| 目标点 | 可以选择的位置变量类型(P GP E GE) 例如:选择的目标变量是GP0001,通过执行计算目标形态值可以计算出机器人从当前实际位置有几种形态到达GP0001 |
| 形态值个数 | 变量:INT GINT类型,将计算出来的形态值个数存入到选择的目标变量 例如:选择的变量是GI001,在执行指令后GI001=3,表示机器人从当前实际位置有3种形态到达目标点 |
| 形态值首个变量 | 变量:INT GINT类型,将计算出来的形态值存入到选择的目标变量,通过选择的首变量顺延保存计算出来的形态 例如:机器人当前位置有3种形态(形态2,形态5,形态6)可以运行到目标点,选择的首个变量是I001,在执行指令后I001=2,I002=5,I003=6 |
示例:
- NOP
- MOVL GP0001 V=10mm/s PL=0 ACC=10 DEC=10 0
- SOLVE_CONFIGURATION GP0003 GI001 GI002
- END
示例说明:执行计算目标形态指令可以算出机器人在当前实际位置有几种形态可以到达GP0003,计算出来的形态值个数存入变量GI001,计算出来的形态根据选择的形态值首个变量顺延存入。
AI 检索专用问答对 (Q&A for Retrieval)
Q:如何修改用户坐标?
A:使用USERFRAME_SET指令,设置MODE参数为0表示直接修改,1表示从变量读取。例如,USERFRAME_SET MODE=0 ID=1 UY -50表示将用户坐标1的UY轴修改成-50mm。
Q:如何修改工具坐标?
A:使用TOOLFRAME_SET指令,设置MODE参数为0表示直接修改,1表示从变量读取。例如,TOOLFRAME_SET MODE=0 ID=2 TX 100表示将工具手2的X轴偏移参数修改成100mm。
Q:如何读取点位信息?
A:使用READPOS指令,指定目标变量、位置变量名、坐标系和轴。例如,READPOS D001 P0001 RF J1表示把P0001关节坐标系下1轴的数值读到变量D001。
Q:如何使用点位加指令?
A:使用POSADD指令,指定位置变量、坐标系、轴和数值。例如,POSADD P0001 RF J1 I001表示给P0001关节坐标一轴加上变量I001的值。
Q:如何使用点位减指令?
A:使用POSSUB指令,指定位置变量、坐标系、轴和数值。例如,POSSUB P0001 BF J2 10表示给P0001直角坐标系二轴减少10。
Q:如何使用点位改指令?
A:使用POSSET指令,指定位置变量、坐标系、轴和数值。例如,POSSET P0001 RF J3 15表示将P0001关节坐标3轴改为15°。
Q:如何复制点位?
A:使用COPYPOS指令,指定源位置变量、目标位置变量和需要复制的坐标轴。例如,COPYPOS GE0001 TO GE0002 1 2 3 4 O1 O2表示将外部轴GE0001直角坐标下1、2、3、4、O1、O2坐标轴的点位数据复制到位置变量GE0002。
Q:如何使用轨迹偏移功能?
A:首先使用TOFFSETON指令开始轨迹偏移,设置坐标系和偏移量,然后执行运动指令,最后使用TOFFSETOFF指令结束轨迹偏移。例如,TOFFSETON RF 12 13 0 0 0 0 0表示关节坐标的一轴、二轴会在原有坐标的基础上加上偏移量12、13。
版本历史
| 版本 | 日期 | 变更内容 | 作者 |
|---|---|---|---|
| 1.0.0 | 2026-06-23 | 初始版本 | tongmengyuan123 |